针对海下石油管道腐蚀深海智能监测修复蝠鲼仿生ROV机器设计
所属栏目
参赛年份
2025
产品描述
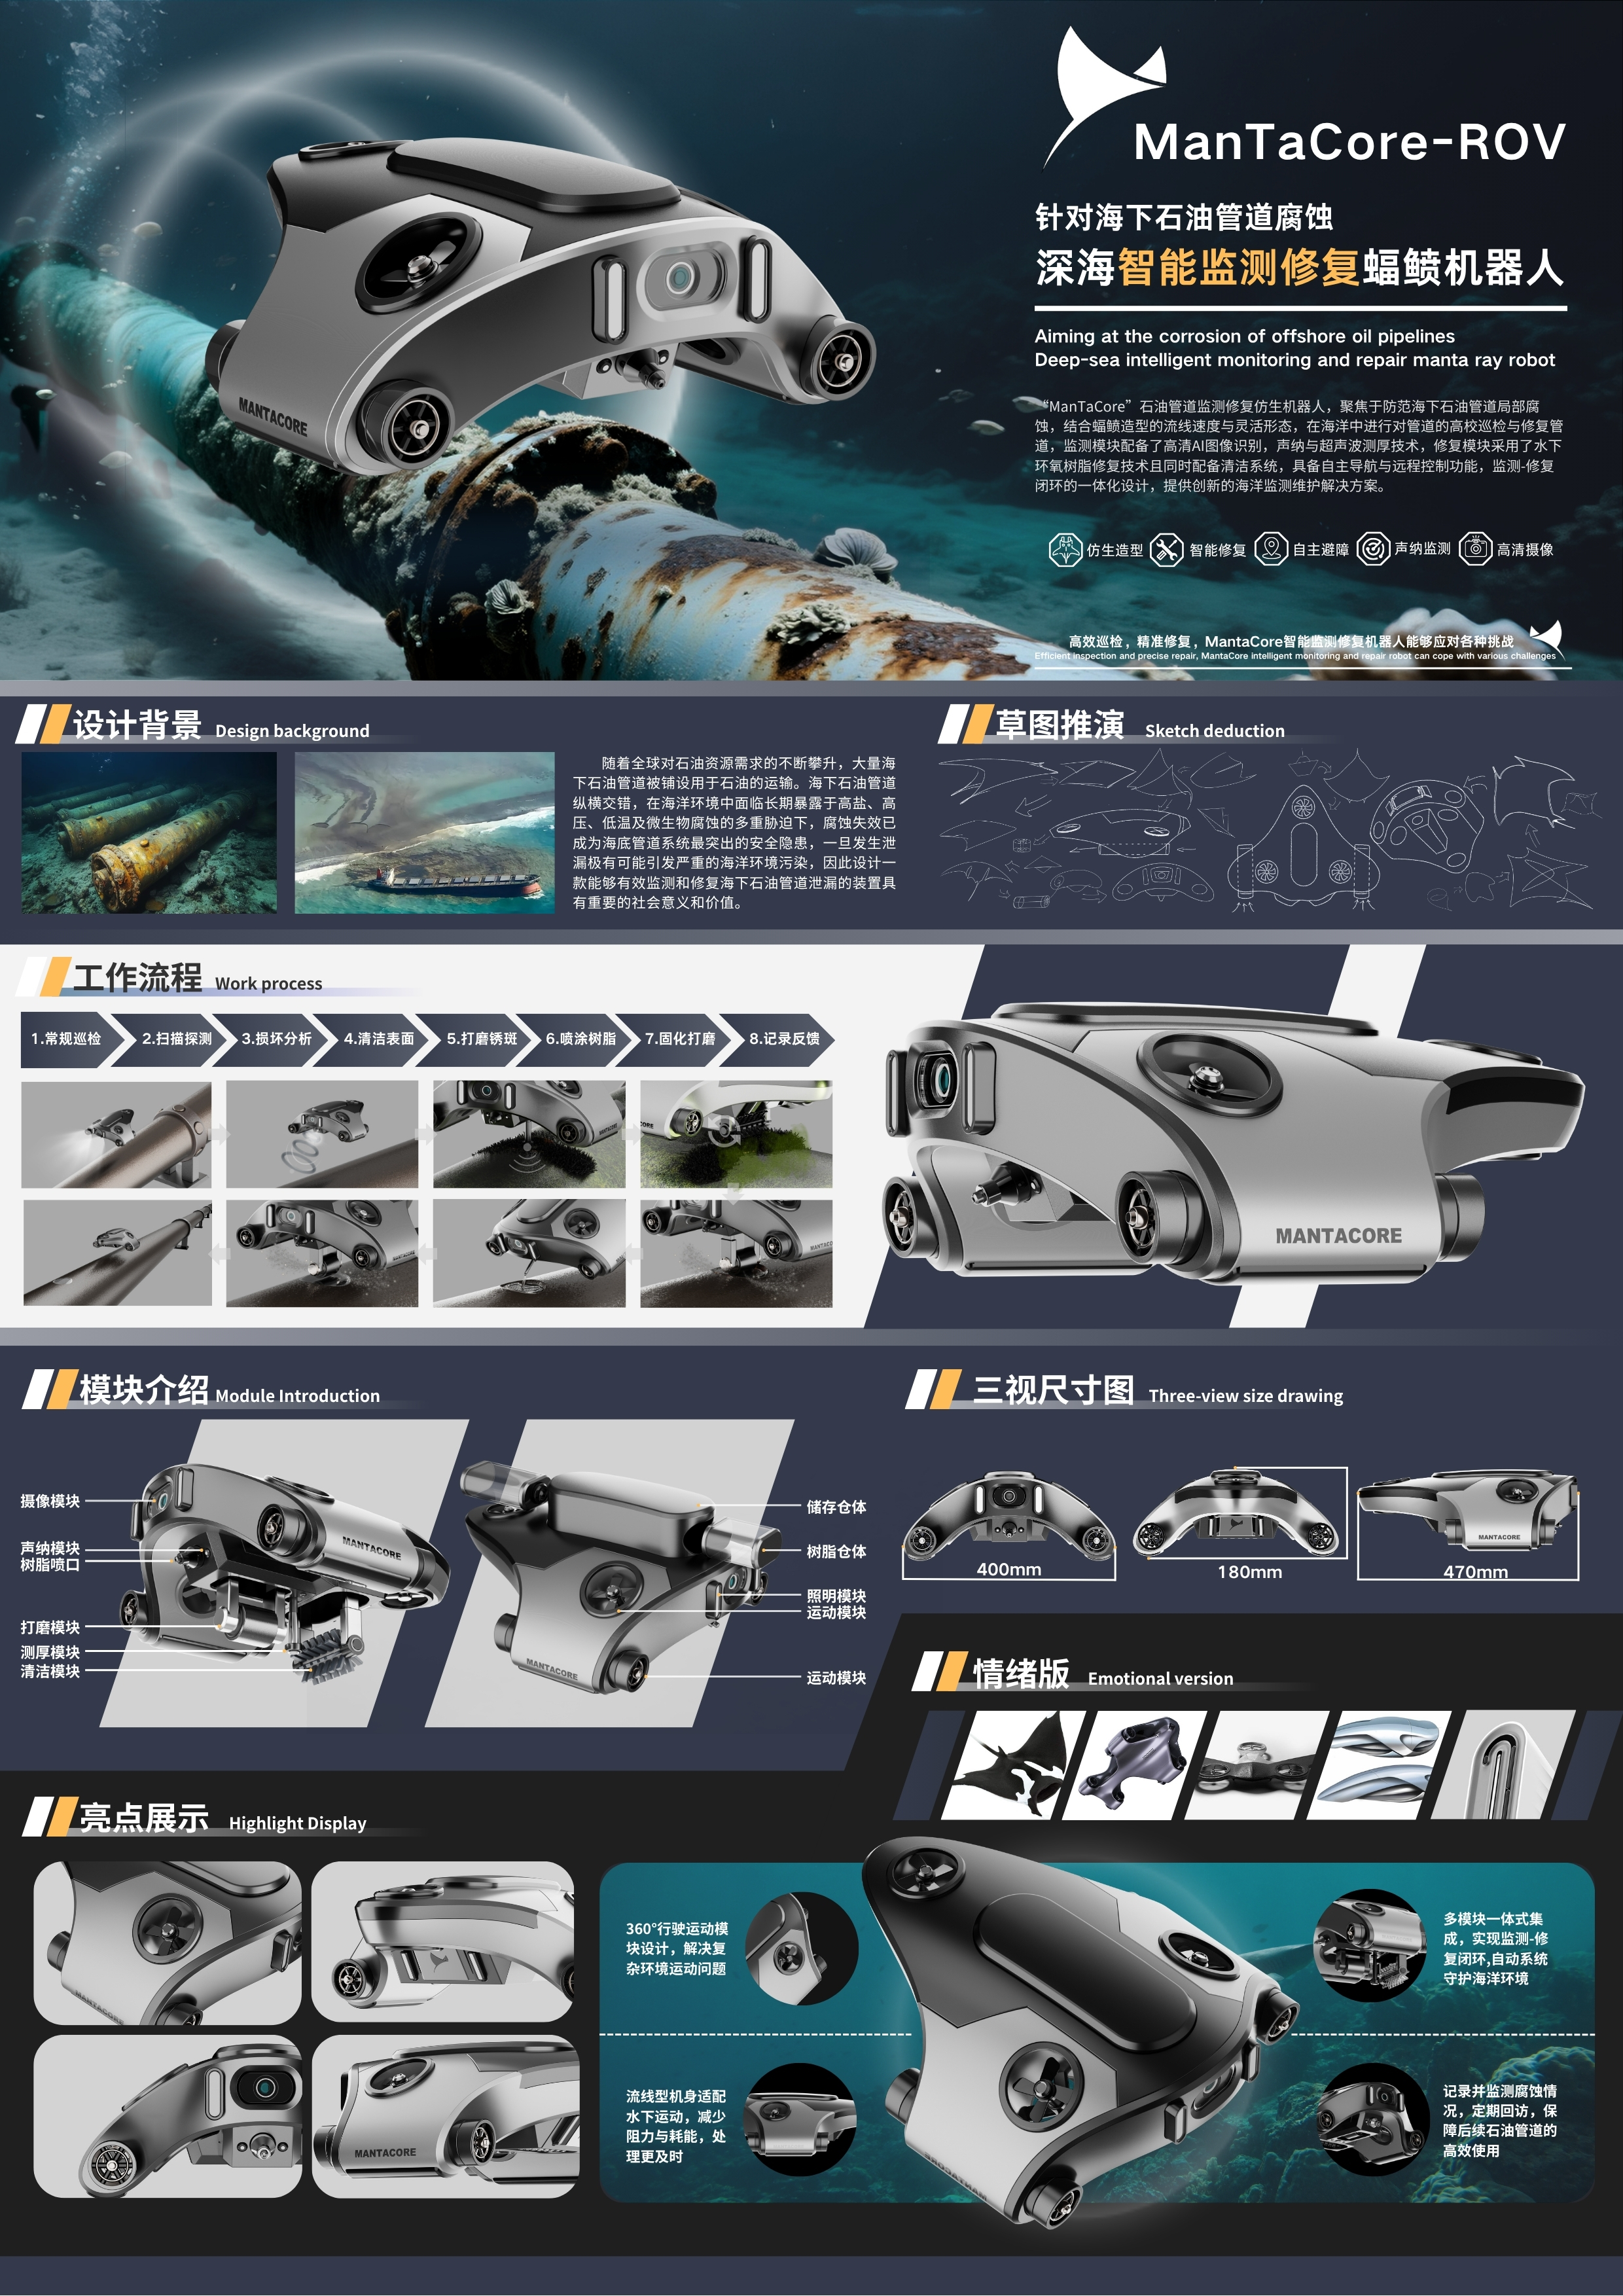
面向海底石油管道腐蚀防护需求,本项目设计了一款监测修复一体化蝠鲼仿生ROV机器人。设计借鉴蝠鲼流线外形,实现低阻
力高效稳定航行。机器人集成声纳、超声波测厚与AI图像识别模块,可精准探测管道腐蚀状况;结合环氧树脂注射修复与清洁
技术,形成检测-修复闭环作业。主体采用碳纤维复合材料,兼具轻量与耐压特性;外壳经防附着处理,修复材料选用环保水下
环氧树脂。支持自主/远程双模式操作,模块化设计便于功能切换,有效降低使用门槛。该设计项目通过对腐蚀的早期干预,大
幅降低管道泄漏风险,减少海洋污染与巨额治理费用,提供创新的海洋管道监测维护解决方案。
